
Serial Config
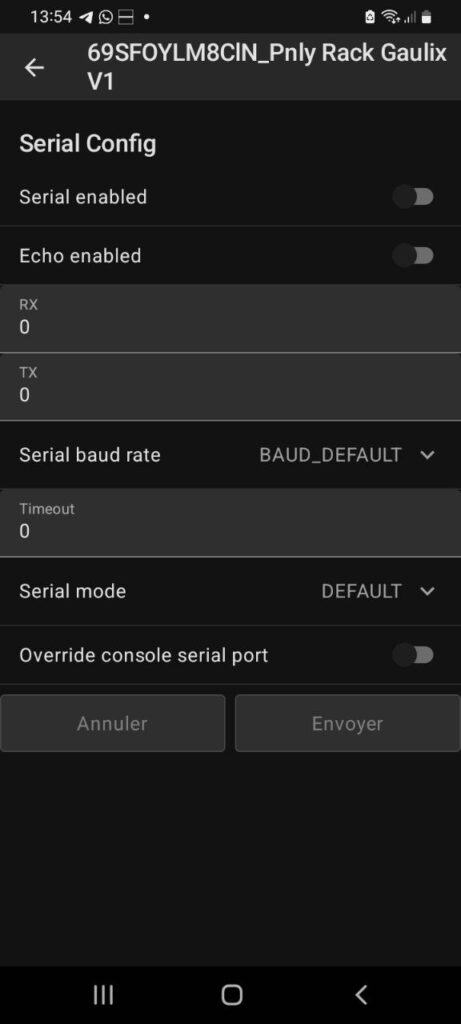
Les options de configuration du module série sont les suivantes : Activé, Écho, Mode, Réception GPIO, Transmission GPIO, Débit en bauds, Délai d’attente et Remplacer le port série de la console.
Il s’agit d’une interface permettant de communiquer et de contrôler votre appareil Meshtastic sur un de ses port série. Ce module peut être réglé sur différents modes, chacun répondant à un cas d’utilisation différent.
Les informations officielles : https://youtu.be/HdOiGKBtapw
Serial enabled
Active/Désactive le module série.
Par défaut il est désactivé.
Echo enabled
Si cette option est définie, tous les paquets que votre appareil connecté recevra en retour toutes les données qu’il a envoyé.
RX
Définissez la broche GPIO sur la broche RXD que vous avez configurée.
ATTENTION Référez-vous à la documentation de votre nœud.
Pour exemple sur TTGO32 LoRa V1.0 vous pouvez utiliser 13.
TX
Définissez la broche GPIO sur la broche TXD que vous avez configurée.
ATTENTION Référez-vous à la documentation de votre nœud
Pour exemple sur TTGO32 LoRa V1.0 vous pouvez utiliser 17.
Serial baud rate
Vitesse de transmission en bauds, nous vous conseillons 9600 Bds. N’oubliez pas que votre nœud est déjà bien occupé.
Timeout
Le temps d’attente avant que nous considérions votre paquet comme « terminé ».
Valeur par défaut : 0
Serial mode
Choix du type de fonctionnement des informations échangée sur le port série.
Les valeurs disponibles sont :
Valeurs disponibles :
| Serial Mode | ||
| Mode | Fonctionnement | Note |
| DEFAULT | Voir SIMPLE | |
| SIMPLE | Se transforme en tunnel UART ‘stupide’, nécessite l’utilisation d’un canal nommé ‘serial’. | |
| PROTO | Expose l’API du client Protobuf sur ce port série. Vous pouvez l’utiliser pour vous connecter à partir d’un autre appareil, consultez le https://github.com/meshtastic/Meshtastic-arduino et la documentation de référence de l’API https://meshtastic.org/docs/development/device/client-api/ | |
| TEXTMSG | Vous permettra d’envoyer une chaîne sur le port série à l’appareil, qui sera diffusée sous forme de message texte sur le canal par défaut. Tout message texte reçu du maillage sera envoyé au port série comme suit : <Short Name>: <text>. | |
| NMEA | Produira un flux de données NMEA 0183 contenant le GPS interne ou la position fixe et d’autres nœuds emplacements en tant que points de repère (WPL) | |
| CALTOPO | Affichera des points de cheminement NMEA 0183 (WPL) toutes les 10 secondes pour tous les emplacements de nœuds valides, utilisés par CalTopo / SARTopo https://meshtastic.org/docs/software/integrations/integrations-caltopo/ | |
| WS85 | Analysera et calculera les données de vitesse du vent reçues en série de l’Ecowitt WS85. Transmet les valeurs par paquet de télémétrie toutes les 5 minutes. Une modification du capteur météorologique WS85 est nécessaire https://hackaday.io/project/196990-meshtastic-ultrasonic-anemometer-wx-station. Si l’option n’est pas disponible dans l’application, activez-la avec la commande cli « meshtastic –set serial.mode 6 » | |
Le mode PROTO n’affichera aucune sortie évidente (claire) lorsqu’il est observé passivement par un moniteur série. Lors du test, envisagez d’utiliser l’interface de ligne de commande Python avec l’option permettant d’afficher le flux de protobufs :–listen
Override console serial port
S’il est défini sur Enabled, cela permettra au module série de contrôler (définir la vitesse de transmission) et d’utiliser le bus série USB principal pour la sortie. Ceci n’est utile que pour les modes NMEA et CalTopo et peut se comporter étrangement ou ne pas fonctionner du tout dans d’autres modes. Si la définition des broches TX/RX dans la configuration du module série est utilisée cela entraînera la non prise en compte de ce paramètre.
Une fois les paramètres du module modifiés, une réinitialisation est nécessaire pour qu’ils prennent effet.