
Malgré les heures passées dessus, mon dernier test m’avait vraiment laissé sur ma faim : avoir un compagnon qui embarque un GPS mais ne pas vraiment pouvoir s’en servir à cause de la perte colossale d’autonomie, c’était réellement dommage.
J’ai donc contacté l’auteur de WhisperOS pour en discuter et il m’a gracieusement fourni quelques clés pour que je puisse tester la version complète de son firmware, qui permet de régler la fréquence de mise à jour du GPS et donc d’économiser de la batterie. Comme d’habitude, aucun échange d’argent, aucun avantage particulier ni droit de relecture avant publication. On fait ce qu’on veut et on entend bien tester ce qu’on veut et rester libre de nos opinions.
J’en profite pour faire une petite aparté sur l’aspect payant de certains firmwares. C’est quelque chose de récurrent : on n’a aucun souci à payer des centaines d’euros de matériel mais dès qu’un auteur de logiciel a l’outrecuidance de demander 10 euros on hurle au scandale. La base de MeshCore reste libre, open source, gratuite. En parallèle certains vont un peu plus loin et dédient du temps pour faire quelque chose de différent, et qu’ils souhaitent une compensation semble plutôt quelque chose de logique (vous allez bosser gratuitement vous ?). Certains ont la possibilité de travailler gratuitement sur leur temps libre (bon salaire, pas de famille, retraite…), d’autres non, chacun fait comme il veut et peut. Alors certes ça heurte la sensibilité du « tout gratuit, tout ouvert », mais l’un n’empêche pas l’autre : on peut avoir une base fonctionnelle gratuite, open source pour 99% des usages et accepter de payer un peu pour l’accès à certaines fonctionnalités inédites. Mais je m’égare.
Pour être honnête, je n’aime pas beaucoup l’approche choisie par TSAO (c’est le pseudo de l’auteur) pour le réglage de la fréquence de mise à jour de la position. Il y a une logique technique derrière, mais en pratique c’est juste pénible : vous allez devoir choisir entre « fast », « basic », « eco »… ce qui ne veut rien dire… si on n’a pas le manuel à côté. J’en ai longuement discuté avec lui, et ça devrait probablement évoluer, mais en attendant on fait avec. il nous a écouté, la version 1.5 de son firmware est plus claire et précise les temps on/off du GPS.
La technique, c’est qu’un fix GPS ça n’est pas instantané, vous « allumez » la puce et selon la situation ça va prendre plusieurs secondes pour être certain d’avoir une position. Si vous avez lu mon test précédent, vous avez vu que parfois il faut une minute avant d’obtenir une position, donc en pratique il faut allumer le GPS, le maintenir allumé un certain temps pour être sûr d’avoir une position, puis l’éteindre pendant une certaine durée pour économiser la batterie, puis recommencer.
Voilà donc le tableau issu de la documentation (cherchez « GPS Duty-Cycle Modes ») traduit / simplifié :
| Mode | Principe | = MAJ « toutes les… » |
| Realtime | GPS alimenté en permanence (= comme tous les autres firmwares) | en permanence |
| Fast | 72 secondes on 48 secondes off | 2 minutes |
| Basic | 72 secondes on 168 secondes off | 4 minutes |
| Eco | 1 minute on 9 minutes off | 10 minutes |
| Ultra Eco | 1 minute on 49 minutes off | 50 minutes |
J’ai volontairement omis la colonne « Battery gain » de son tableau, car elle est basée sur la consommation d’un Heltec V4 (ESP-32) qui consomme énormément, donc GPS ON ou OFF l’écart est finalement assez faible et donc le gain en autonomie limité (33% en mode ultra éco). Avec nos puces nRF on a vu que l’impact du GPS est colossal.
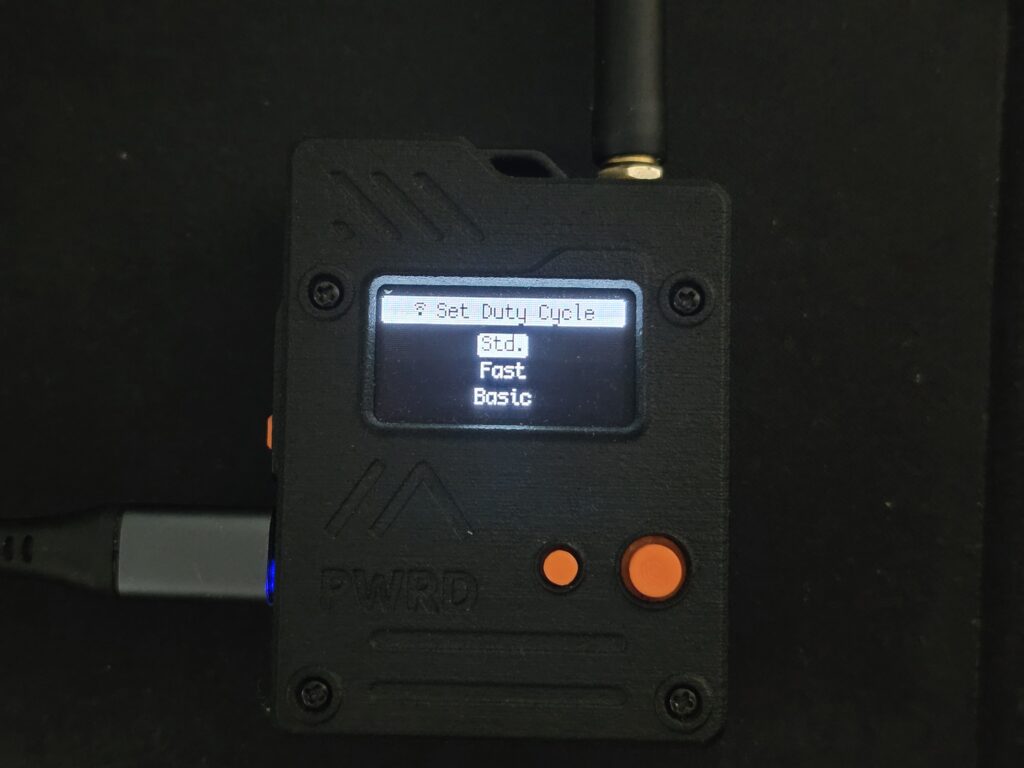
C’est donc le moment de faire nos tests à nous… on recharge tout ce petit monde et c’est reparti pour une fournée. Je n’ai testé que le L1 Pro, je vous laisserai extrapoler pour d’autres.
| Mode | Autonomie Seeed L1 Pro | Autonomie par rapport à GPS off | Autonomie par rapport à GPS Realtime |
| GPS OFF | 288 heures (12 jours) | 100% | + 613% |
| Realtime | 47 heures (1,96 jours) | 16,3% | – |
| Fast (2 min) | 66 heures (2,75 jours) | 22,9% | + 40% |
| Basic (4 min) | 101 heures (4,2 jours) | 35,1% | + 115% |
| Eco (10 min) | 150 heures (6,25 jours) | 52,1% | + 219% |
| Ultra Eco (50 min) | 195 heures (8,13 jours) | 67,7% | + 315% |
On voit que sans trop amputer le principe de géolocalisation quasi instantanée (une position à 4 minutes près c’est dans la très grande majorité des cas très laaaaargement suffisant), le gain en autonomie est colossal. Au lieu de diviser l’autonomie par 6 on ne la divise plus que par 3. Dit autrement on double l’autonomie par rapport au GPS allumé en permanence sans vraiment perdre quoi que ce soit.
Si on passe à 10 minutes, ce qui reste franchement tout à fait utilisable pour un suivi, l’autonomie bondit encore puisqu’on triple l’autonomie par rapport au GPS tout le temps allumé. C’est quand même un gain énorme. Dit autrement, on ne divise l’autonomie que par 2 par rapport à l’absence de GPS.
Le mode « ultra éco » sera probablement pour un autre type d’usage, la position à 50 minutes près étant pour le coup nettement moins précise si l’on est en mouvement. Mais ça reste totalement pertinent si on veut juste que la position suive vaguement nos déplacements, par exemple lorsqu’on emporte le compagnon en vacances, ou qu’on se déplace de lieux en lieux en y restant ensuite un temps beaucoup plus long. Le gain de ce mode est un peu décevant par rapport au mode « 10 minutes », mais ça reste quand même plus d’une semaine d’autonomie, ce qui est très appréciable et tout à fait utilisable au quotidien.
Bref, il y a un mode pour tous les usages et c’est nettement plus pertinent que de garder le GPS allumé en permanence.
Honnêtement, on rêve désormais que ce paramètre soit implémenté nativement dans tous les firmwares MeshCore, car ça aurait tout aussi sa place dans un Seeed T1000 ou un RAK Tag. Malheureusement, même si techniquement on doit par exemple pouvoir flasher un Tag avec un firmware WhisperOS « RAK 4631 », on n’aura aucun moyen d’aller configurer le réglage du GPS car il se fait uniquement sur l’écran du compagnon… écran que le Tag n’a pas.
Un autre paramètre intéressant
WhisperOS dispose également d’un second paramètre lié au GPS : la précision remontée de la position.
En effet si dans certains cas on cherche justement à avoir une localisation la plus exacte possible, dans certains autres on apprécie au contraire plutôt un peu de respect de la vie privée. C’était un réglage existant par défaut sur tous les firmwares Meshtastic mais qui n’a jamais vu le jour dans MeshCore. Avec WhisperOS on peut donc choisir de ne transmettre sa position qu’à 100 ou 500m près. Ainsi personne ne saura où vous habitez exactement par exemple.
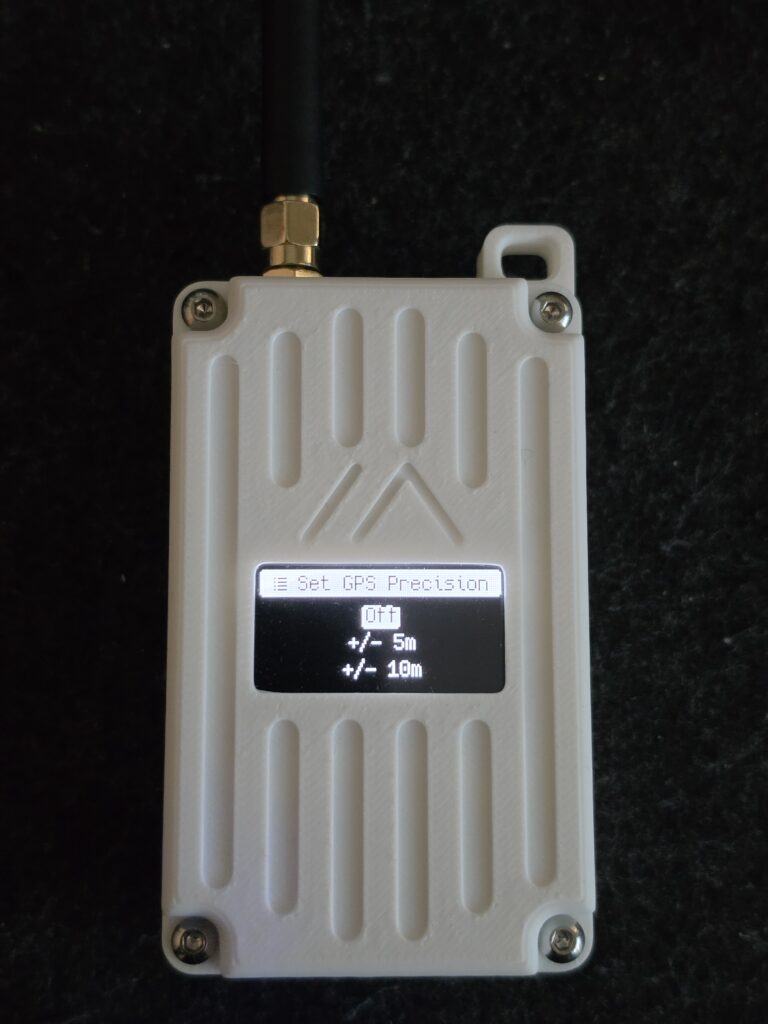
Le meilleur, c’est que ce paramètre est également disponible dans la version gratuite.
Voilà, on ne va pas vous faire perdre inutilement du temps, il n’y a pas de conclusion particulière. A vous de voir en fonction de vos besoins.